L'IA physique a besoin d'un contexte concernant son environnement pour s'adapter au-delà d'un ensemble fixe d'instructions.
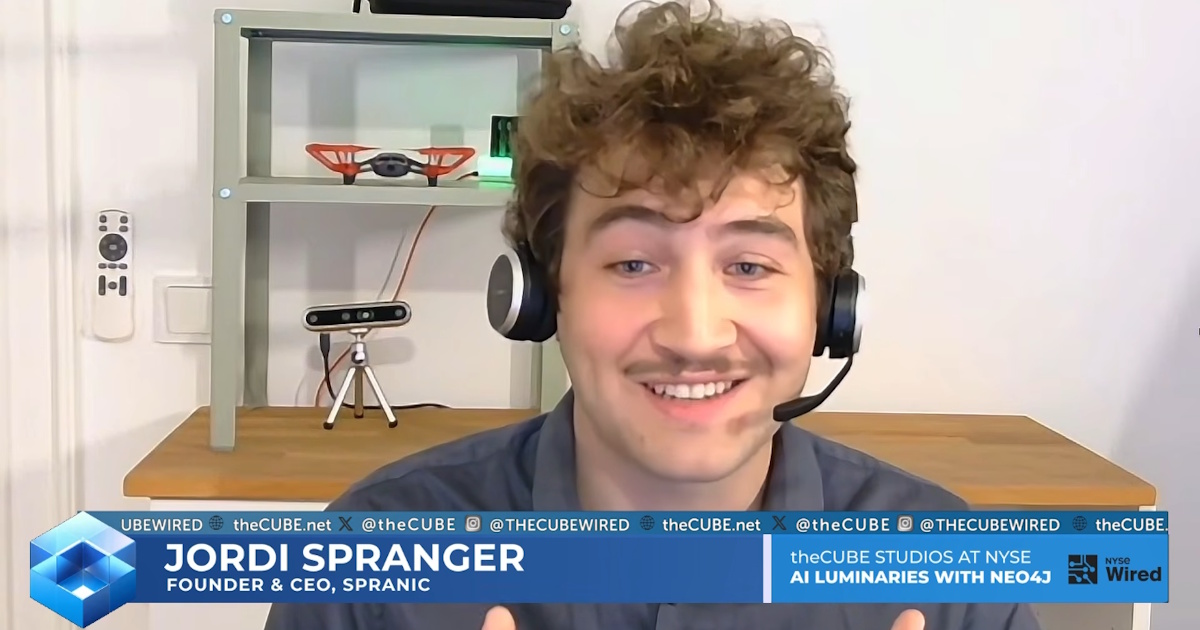
Spranic, basé à Munich, construit une couche de mémoire spatiale qui enregistre les espaces physiques et leur évolution. Relier ces informations à des graphiques de connaissances pourrait aider les robots à interpréter leur environnement à travers différentes tâches, selon Jordi Spranger (photo), fondateur et PDG de Spranic.
« Les robots méritent le bon contexte, au bon moment, dans tous les domaines », a-t-il déclaré. « C'est le problème que nous abordons. Nous pouvons voir que cela fonctionne déjà très bien pour les agents numériques. Nous appliquons maintenant cela au monde physique. »
Spranger s'est entretenu avec le CUBE Research John Furrier pour theCUBE + NYSE Wired : luminaires IA série d'interviews sur theCUBE, le studio de diffusion en direct de SiliconANGLE Media. Ils ont discuté de la manière dont les graphiques de connaissances pourraient aider les robots à adapter leurs tâches et à rendre leurs décisions vérifiables. (* Divulgation ci-dessous.)
Donner un contexte réutilisable à l’IA physique
Adapter les machines à des environnements changeants reste un défi pour l’IA physique. Selon Spranger, un contexte spatial réutilisable peut réduire la planification spécifique à une tâche requise pour les déploiements de robots.
« Mais pour les robots, les cartes jouent un rôle très important », a-t-il déclaré. (Les robots) ont besoin de Google Maps sous stéroïdes pour être vraiment libérés d'une tâche planifiée de manière statique (afin qu'ils) puissent replanifier un grand nombre de tâches qu'un humanoïde pourrait effectuer.
La flexibilité nécessite également de savoir d'où proviennent les informations d'un robot, selon Spranger. Les graphes de connaissances peuvent connecter des sources pertinentes tout en préservant la provenance – l'origine des données utilisées pour éclairer une action.
« En fin de compte, de nombreux domaines doivent être réunis et les graphiques sont vraiment efficaces pour connecter les domaines », a-t-il déclaré. « Les robots… agissent dans une grande variété de scénarios différents. Ils doivent également disposer des bonnes sources d'informations, de leur provenance, et travailler de manière vérifiable et sécurisée. Les graphiques offrent la flexibilité nécessaire pour connecter les sources de données nécessaires et supprimer les sources de données qui ne sont pas nécessaires. »
Voici l'interview vidéo complète, faisant partie de la couverture de SiliconANGLE et theCUBE sur theCUBE + NYSE Wired : luminaires IA série d'entretiens :
(* Divulgation : TheCUBE est un partenaire média payant pour la série d'interviews CUBE + NYSE Wired : AI Luminaries. Ni Neo4j, le sponsor de la couverture de l'événement theCUBE, ni les autres sponsors n'ont de contrôle éditorial sur le contenu de theCUBE ou SiliconANGLE.)
